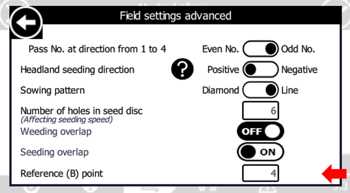
Med disse indstillinger kan du finjustere robotens kørsels- og såadfærd. Når du forstår, hvad de enkelte indstillinger styrer, bliver det lettere for dig at vælge den opsætning, der passer bedst til din markopbygning, afgrødens krav og dine driftsmæssige præferencer.
Vælg retningen for første gennemløb
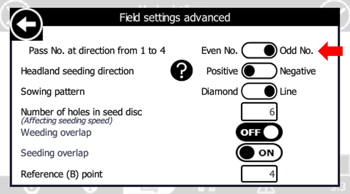
Pass-nr. ved retning fra 1 til (referencetriangulationspunkt)
Denne indstilling bestemmer retningen for robotens første arbejdsgang i forhold til hjørnepunkt 1.
ODD (standard)
Robotten starter sit første gennemløb et stykke væk fra hjørnepunkt 1.
EVEN
Robotten påbegynder sin første gennemkørsel mod hjørnepunkt 1.
Eksempel
I en branche, hvor:
- Der defineres fire hjørnepunkter.
- Referencelinjen løber fra CP1 til CP2.
- Robotten starter ved CP1.
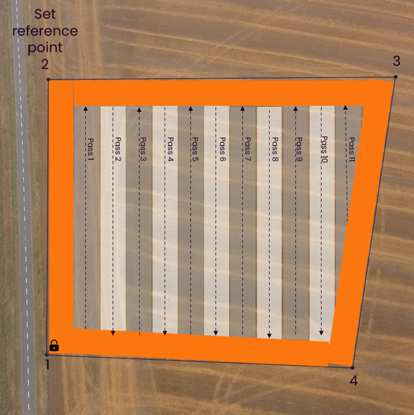
ODD
- Den første runde bevæger sig væk fra CP1.
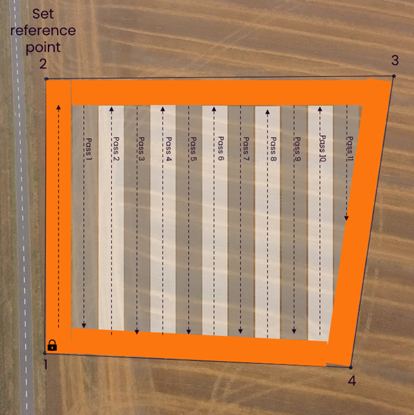
EVEN
- Robotten bevæger sig først langs odden hen til CP2.
- Derefter vender den om og begynder den første strækning tilbage mod CP1.
|
ODD |
EVEN |
 |
 |
Indstil såretningen ved vendepunktet
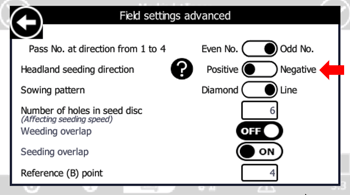
Såretning på markender
Vælg, hvordan robotten skal bevæge sig mellem hjørnepunkterne, når den arbejder i vendepunktsområdet.
Positivt
Robotten bevæger sig til det næste hjørnepunkt i stigende rækkefølge.
Eksempel:
- CP1 → CP2 → CP3 → CP4
Negativt
Robotten bevæger sig til det næste hjørnepunkt i faldende rækkefølge.
Eksempel:
- CP4 → CP3 → CP2 → CP1
|
POSITIV |
NEGATIV |
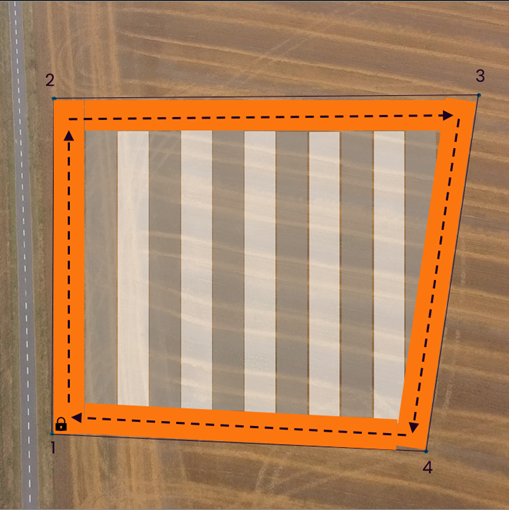 |
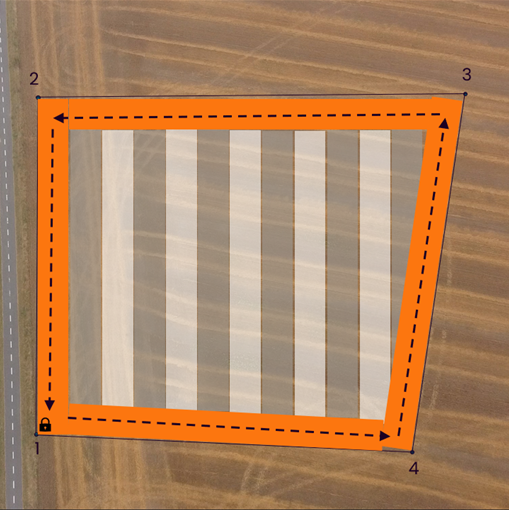 |
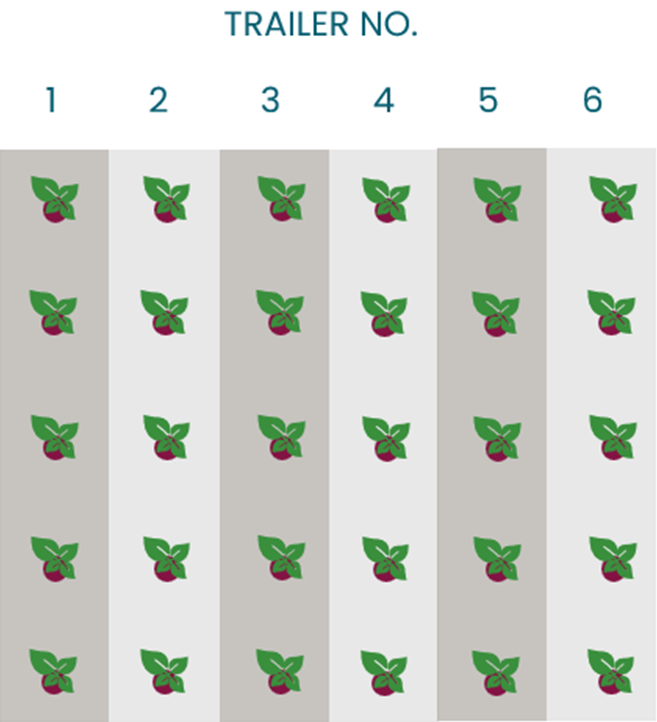
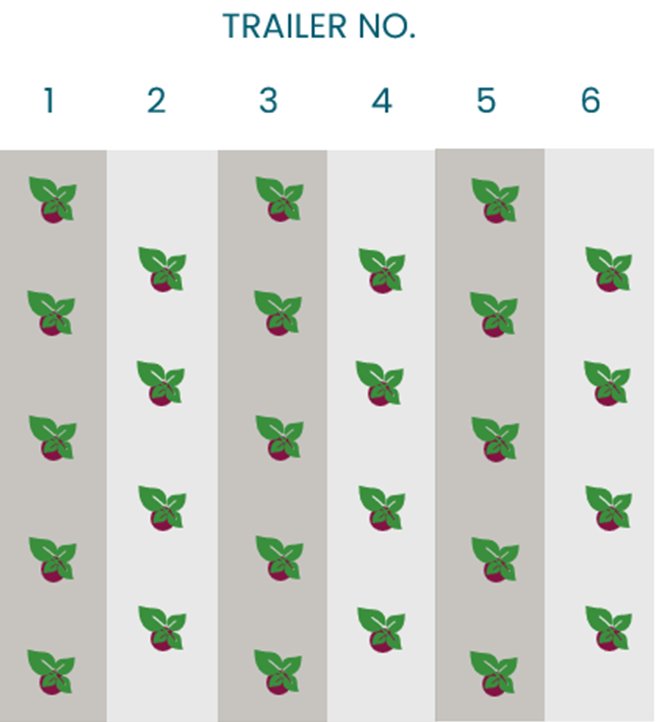
Såmønster
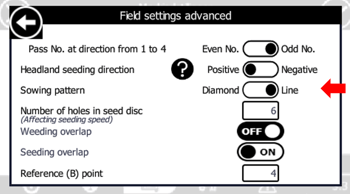
Vælg det såmønster, der bedst passer til dine afgrødekrav.
Tilgængelige muligheder:
- Diamantmønster
- Linjemønster
Forskellige afgrøder kan have gavn af forskellige planteopstillinger, afhængigt af kravene til planteafstand og vækstbetingelserne.
|
LINE |
DIAMANT |
 |
 |
Antal huller i skiven
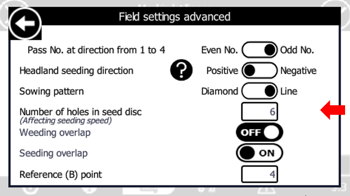
Indtast det nøjagtige antal huller på den såskive, der i øjeblikket er monteret på robotten.
Denne indstilling er vigtig, da den har direkte indflydelse på frøafstanden og placeringsnøjagtigheden.
Tip: Kontroller altid, at det indtastede tal stemmer overens med den monterede såskive, inden du påbegynder såningen.
For yderligere oplysninger, se Identifikation af frøskiver og afstandsringe
Overlapning mellem såning og lugning
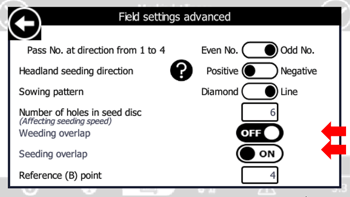
Indstillingen for overlapning bestemmer, hvordan robotten sikrer dækning mellem kørslerne under såning og lugning -opgaver.
De rigtige indstillinger for overlapning hjælper:
- Reducer antallet af ubehandlede områder
- Minimer dobbeltdækning
- Forbedre den generelle ensartethed i marken
For en detaljeret forklaring, se Overlapning mellem seeding og lugning
Vælg referencepunktet (AB-linjen)
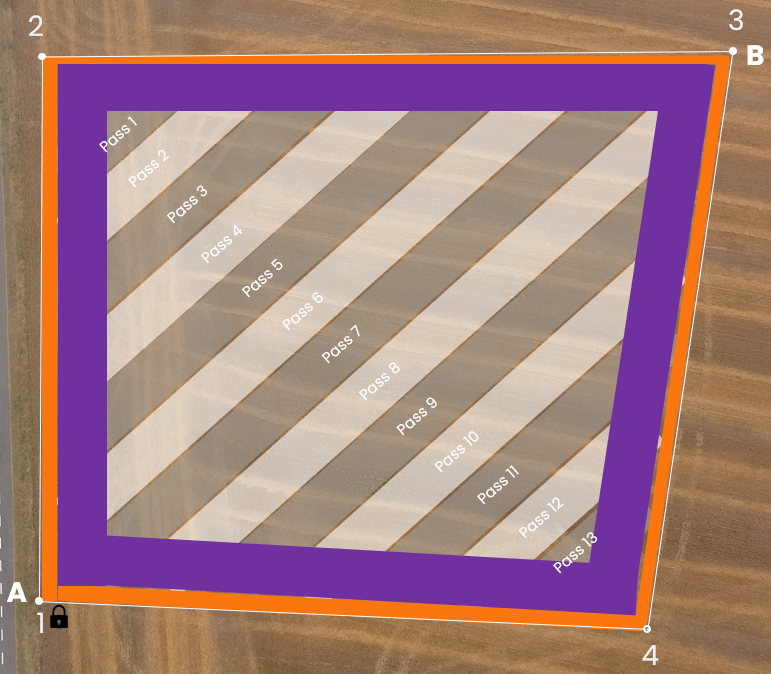
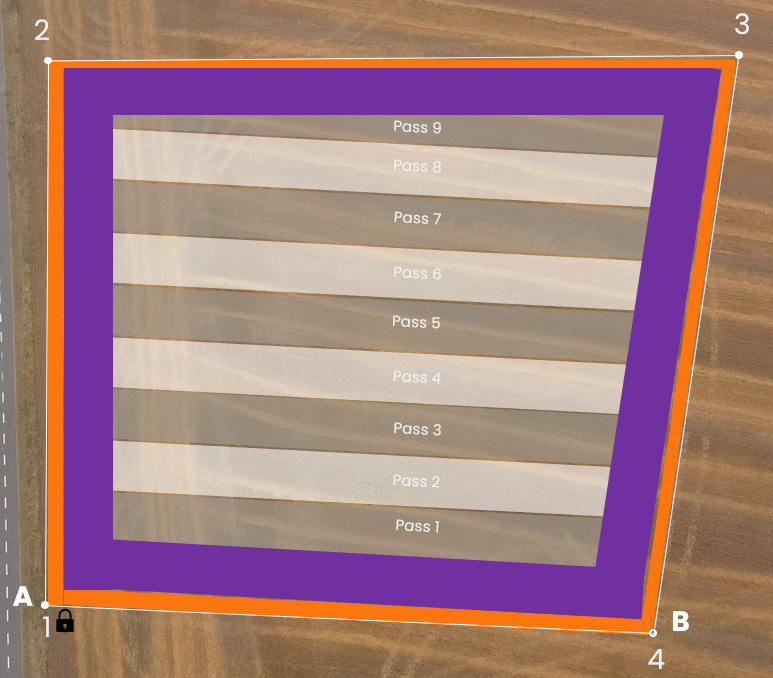
Når der oprettes en mark med FD20, genererer robotten parallelle kørsler baseret på en AB-linje.
- Punkt A er altid hjørnepunkt 1 (CP1).
- Punkt B kan være et hvilket som helst af de øvrige opmålte hjørnepunkter.
Det valgte referencepunkt bestemmer retningen for alle arbejdsgange inden for området.
Hvornår bør man ændre referencepunktet?
Referencepunktet bør vælges under oprettelsen af marken, så det passer til den ønskede såretning.
Vigtigt: Når et felt er blevet sået, bør AB-linjen ikke ændres. Hvis referencepunktet ændres efterfølgende, kan det medføre, at fremtidige arbejdsgange ikke længere følger det oprindelige såmønster.
Eksempler:
- Referencepunkt 3
- Referencepunkt 4
Vælg det referencepunkt, der giver den mest hensigtsmæssige kørselsretning i forhold til din markinddeling, inden du påbegynder såningen.
|
Referencepunkt »3« |
Referencepunkt „4“ |
 |
 |