Før du går i gang
For at sikre, at opsætningen forløber problemfrit, skal du sørge for, at:
- Droiden er monteret på markbeslaget, så den nemt kan transporteres rundt på marken.
- Robotten skal have et FAST RTK-signal, inden du begynder at kortlægge.
Trin 1: Åbn »Field Setup«
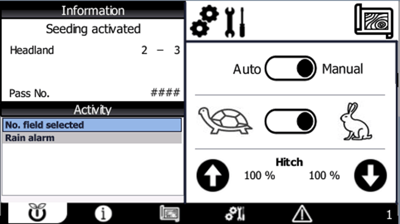
Fra HMI-hovedskærmen skal du stryge til højre for at gå til side 3: Feltopsætning.
Trin 2: Vælg en feltplads
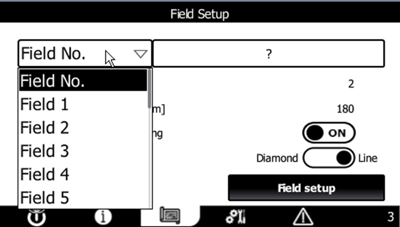
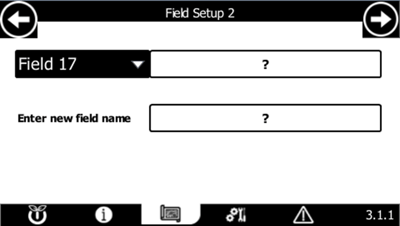
Åbn rullemenuen til feltvalg, og vælg en tom feltplads.
⚠️ Vigtigt
Hvis du vælger et felt, der allerede indeholder et gemt felt, overskrives det eksisterende felt og alle tilknyttede indstillinger permanent.
Trin 3: Opret et nyt felt
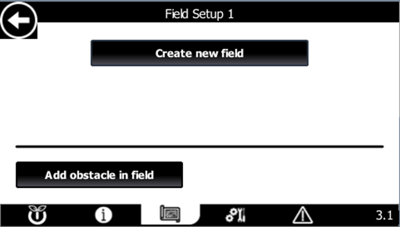
Tryk på »Opret nyt felt« for at starte opsætningsprocessen.
Trin 4: Navngiv dit felt
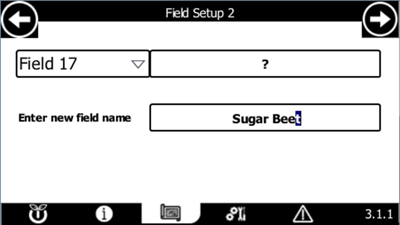
Tryk på ? -ikonet, og indtast et navn til dit nye felt.
Vælg et navn, der er let at genkende senere, især hvis du administrerer flere felter.
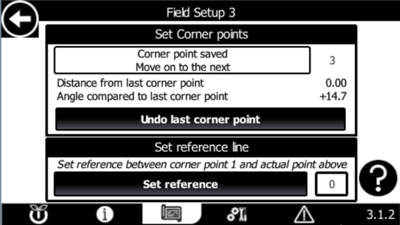
Trin 5: Gem hjørnepunkt 1
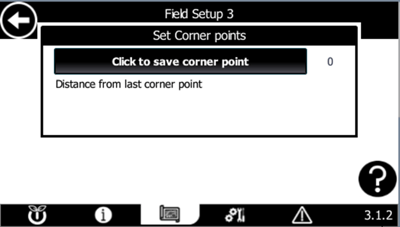
Kør robotten hen til det første hjørne af din mark, og gem positionen.
💡 Tip
Den gemte position svarer til placeringen af den forreste GPS-antenne.
✅ Anbefalet bedste praksis
Gem hjørnepunkt 1 på det sted, der ligger tættest på din sædvanlige adgang til marken, f.eks. en låge eller det område, hvor droiden normalt læsses af.
Hjørnepunkt 1 kan ikke flyttes, når feltet er udfyldt og gemt, så det kan gøre det lettere at arbejde videre, hvis man vælger den mest praktiske startplacering.
Trin 6: Fortsæt med at kortlægge markgrænsen
Når du har gemt Corner Point 1, kan du:
- Fortsæt til det næste hjørnepunkt, og fortsæt med at kortlægge markens omkreds.
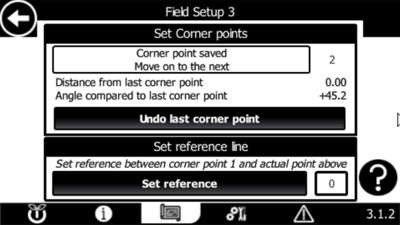
- Vælg om nødvendigt »Fortryd sidste hjørnepunkt« for at flytte hjørnepunkt 1 og gemme det igen.
📝 Bemærk
Indstillingen »Fortryd sidste hjørnepunkt« er tilgængelig, hver gang der gemmes et nyt hjørnepunkt.
Trin 7: Afslut afgrænsningen af området
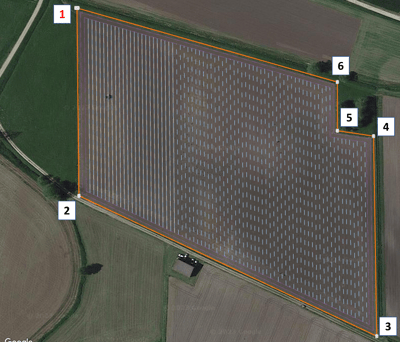
Fortsæt med at køre droiden til hvert hjørne af marken og indsaml alle point, indtil hele omkredsen er afmærket.
Jo mere præcist hjørnepunkterne afspejler markens kanter, desto mere præcist vil robotten bevæge sig inden for området.
Trin 8: Definer referencelinjen (AB-linjen)
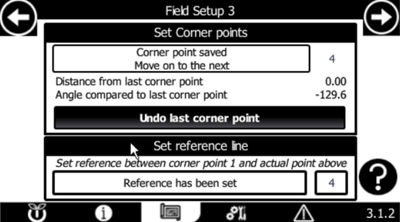
Når alle hjørnepunkter er gemt, skal du definere referencelinjen (AB-linjen). Denne linje bestemmer den retning, i hvilken robotten skal arbejde på tværs af feltet.
- Referencelinjen starter altid fra hjørnepunkt 1.
- Du bestemmer selv, hvilket hjørnepunkt linjen skal pege mod.
- Vælg feltet 0, og indtast nummeret på det ønskede hjørnepunkt.
💡 Tip
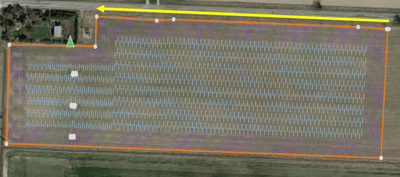
Vælg en referencelinje, der gør det muligt for robotten at gennemføre banen med så få sving som muligt.
Hvis referencelinjen f.eks. løber mellem hjørnepunkt 1 og hjørnepunkt 2, vil alle arbejdsrækker blive genereret parallelt med denne linje.
Hvis man vælger den forkerte referencelinje, kan det føre til unødvendige sving, nedsat effektivitet og længere driftstider.
Trin 9: Fortsæt til feltgennemgang
Når referencelinjen er indstillet, skal du trykke på pilen i øverste højre hjørne for at fortsætte.
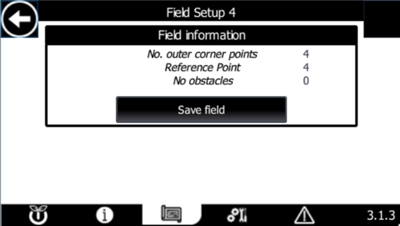
Trin 10: Gennemgå og gem dit felt
Kontroller, at oplysningerne i felterne er korrekte:
- Antal hjørnepunkter, der afgrænser marken
- Valgt referencepunkt for AB-linjerne
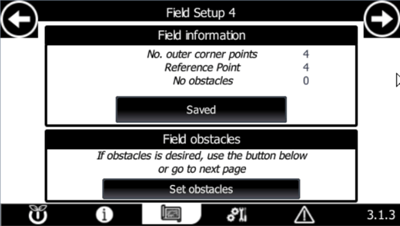
Hvis alt ser korrekt ud, skal du trykke på »Gem«.
Hvis der skal foretages ændringer, kan du bruge tilbage-pilen i øverste venstre hjørne for at gå tilbage og redigere indstillingerne.
Trin 11: Kortlæg eventuelle forhindringer
Hvis dit område indeholder forhindringer såsom:
- Elmaster
- Brønde
- Vandudtag
- Andre faste genstande
Vælg »Indstil forhindringer« for at kortlægge dem.
📝 Bemærk
Hver forhindring skal defineres ved hjælp af mindst tre hjørnepunkter.
Kortlægningsprocessen foregår på nøjagtig samme måde som oprettelsen af felter:
- Kør droiden hen til hvert forhindringspunkt.
- Gem hver position.
- Udfyld forhindringsskitsen.
Når du har kortlagt en forhindring, kan du enten tilføje endnu en forhindring eller fortsætte med at indrette banen.
Trin 12: Fortsæt til feltindstillingerne
Kortlægningen af markgrænser og forhindringer er nu færdig.
Konfigurer derefter, hvordan robotten skal fungere inden for dette felt, ved at følge vejledningen »Opret et felt (2/2): Felindstillinger«.
👉 Fortsæt til: OPRETTELSE AF ET FELT 2/3