Mit diesen Einstellungen kannst du das Fahr- und Aussaatverhalten des Roboters genau abstimmen. Wenn du verstehst, was die einzelnen Optionen bewirken, kannst du die Konfiguration wählen, die am besten zu deiner Feldform, den Anforderungen deiner Kulturpflanzen und deinen Betriebsvorlieben passt.
Wähle die Richtung des ersten Durchgangs
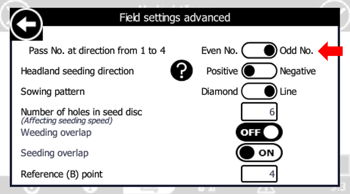
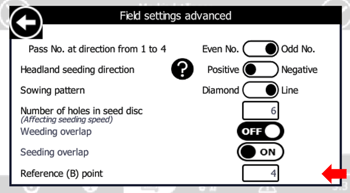
Pass-Nr. in Richtung von 1 bis (Bezugspunkt)
Diese Einstellung legt die Richtung des ersten Arbeitsdurchgangs des Roboters relativ zum Eckpunkt 1 fest.
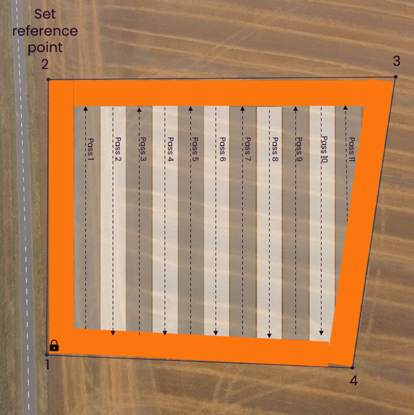
ODD (Standard)
Der Roboter beginnt seinen ersten Durchgang abseits von Eckpunkt 1.
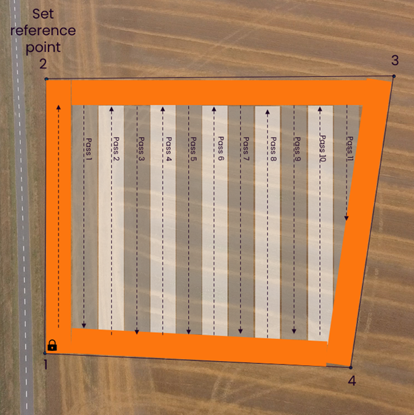
EVEN
Der Roboter startet seinen ersten Durchgang in Richtung Corner Point 1.
Beispiel
In einem Bereich, in dem:
- Es werden vier Eckpunkte definiert.
- Die Referenzlinie verläuft von CP1 nach CP2.
- Der Roboter startet an CP1.
ODD
- Beim ersten Durchgang entfernt man sich von CP1.
EVEN
- Der Roboter fährt zuerst entlang der Landzunge zum CP2.
- Dann wendet es ab und beginnt den ersten Rückflug in Richtung CP1.
|
ODD |
EVEN |
 |
 |
Stell die Aussaatrichtung am Vorgewende ein
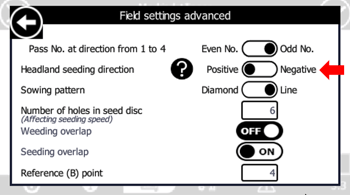
Aussaatrichtung am Vorgewende
Wähle aus, wie sich der Roboter beim Arbeiten im Vorgewende zwischen den Eckpunkten bewegt.
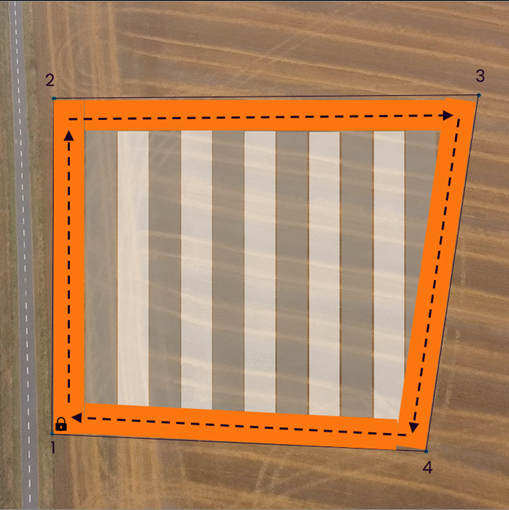
Positiv
Der Roboter bewegt sich in aufsteigender Reihenfolge zum nächsten Eckpunkt.
Beispiel:
- CP1 → CP2 → CP3 → CP4
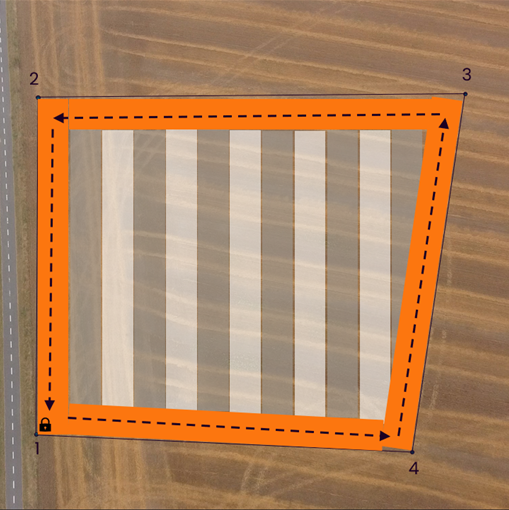
Nein
Der Roboter bewegt sich in absteigender Reihenfolge zum nächsten Eckpunkt.
Beispiel:
- CP4 → CP3 → CP2 → CP1
|
POSITIV |
NEGATIV |
 |
 |
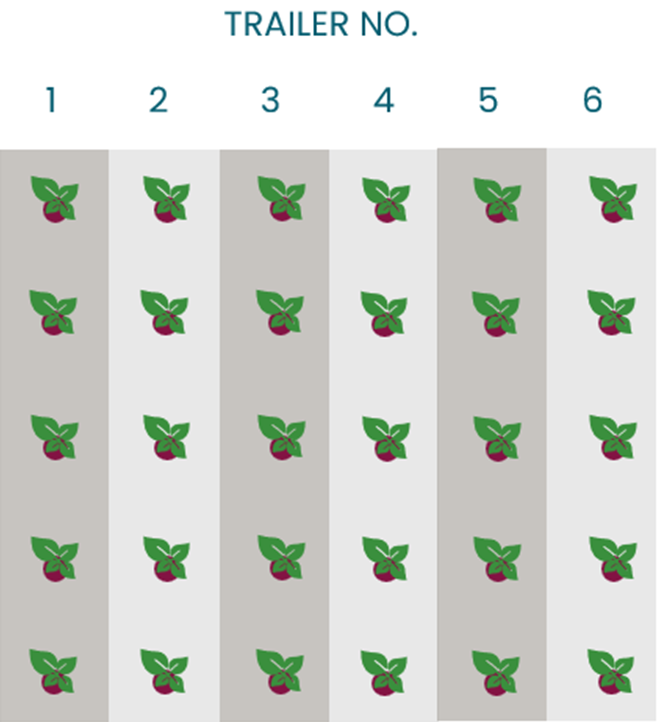
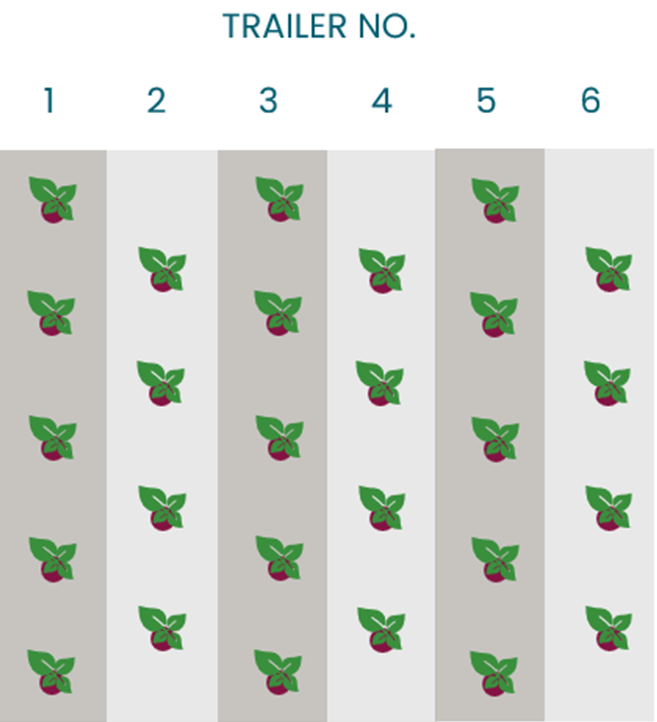
Aussaatmuster
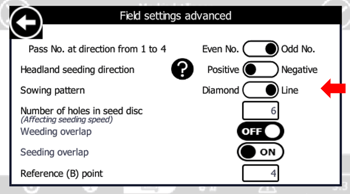
Wähle das Aussaatmuster aus, das den Anforderungen deiner Kultur am besten entspricht.
Verfügbare Optionen:
- Rautenmuster
- Linienmuster
Je nach Abstandsanforderungen und Wachstumsbedingungen können verschiedene Kulturen von unterschiedlichen Pflanzgeometrien profitieren.
|
LINE |
DIAMANT |
 |
 |
Anzahl der Löcher in der Scheibe
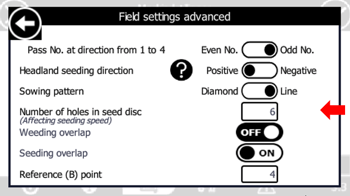
Gib die genaue Anzahl der Löcher auf der Saatscheibe ein, die gerade am Roboter montiert ist.
Diese Einstellung ist wichtig, da sie sich direkt auf den Saatabstand und die Genauigkeit der Saatausbringung auswirkt.
Tipp: Überprüfe vor Beginn eines Aussaatvorgangs immer, ob die eingegebene Nummer mit der eingebauten Saatgut-Scheibe übereinstimmt.
Weitere Informationen findest du unter Identifizierung von Saat-Scheiben und Abstandsringen
Überschneidungen bei Aussaat und Unkrautbekämpfung
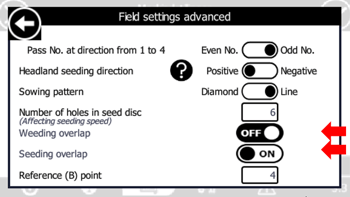
Die Überlappungseinstellung legt fest, wie der Roboter die Abdeckung zwischen den Durchgängen bei der Aussaat und beim Unkrautjäten handhabt.
Die richtigen Überlappungseinstellungen helfen dabei:
- Fehlstellen reduzieren
- Doppelte Berichterstattung minimieren
- Die allgemeine Konsistenz im Feld verbessern
Eine ausführliche Erklärung findest du unter Überlappung bei Aussaat und Unkrautbekämpfung
Wähle den Bezugspunkt (AB-Linie) aus
Beim Anlegen eines Feldes mit dem FD20 generiert der Roboter parallele Bahnen auf Basis einer AB-Linie.
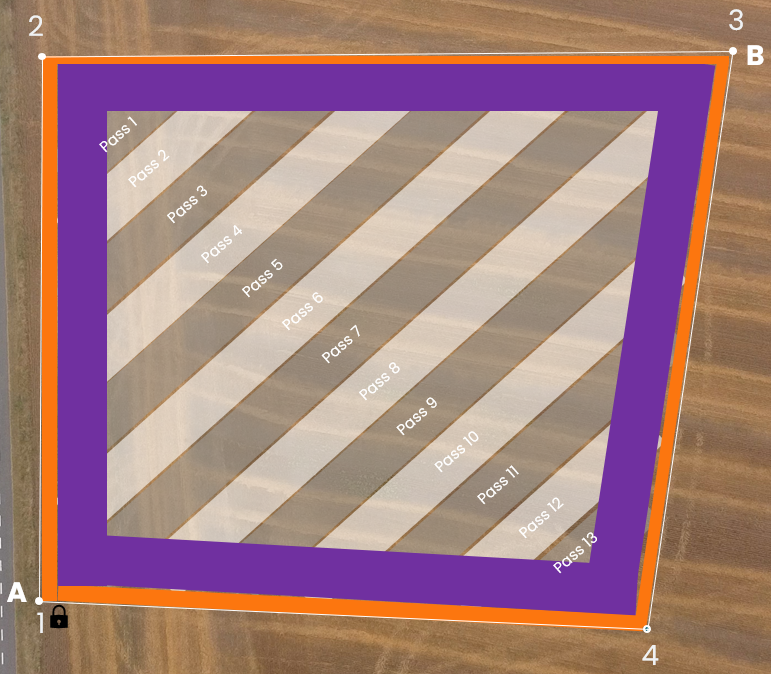
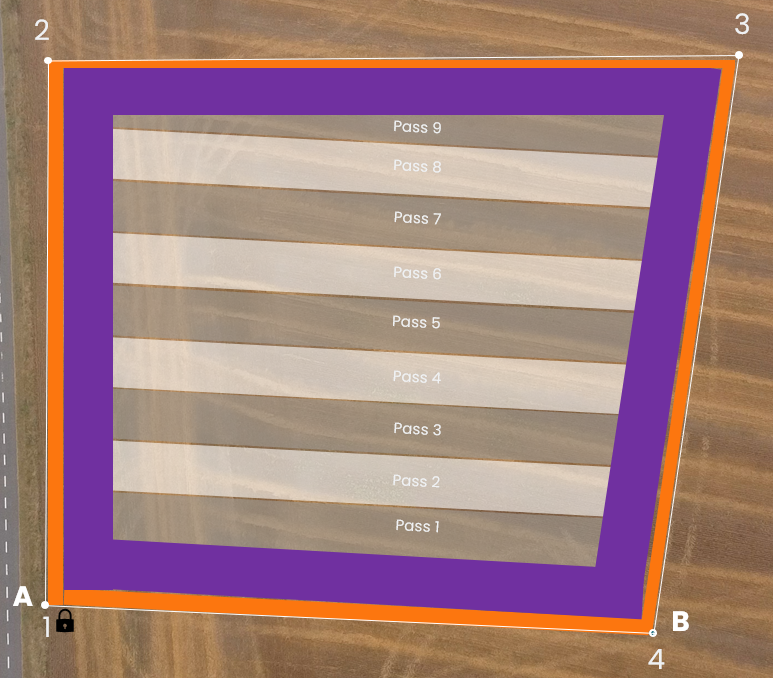
- Punkt A ist immer Eckpunkt 1 (CP1).
- Punkt B kann jeder der anderen vermessenen Eckpunkte sein.
Der ausgewählte Bezugspunkt bestimmt die Ausrichtung aller Arbeitsdurchgänge innerhalb des Feldes.
Wann solltest du den Bezugspunkt ändern?
Der Bezugspunkt sollte bei der Felderstellung so gewählt werden, dass er mit der bevorzugten Aussaatrichtung übereinstimmt.
Wichtig: Sobald ein Feld ausgesät wurde, sollte die AB-Linie nicht mehr verändert werden. Eine nachträgliche Änderung des Bezugspunkts kann dazu führen, dass zukünftige Arbeitsschritte nicht mehr mit dem ursprünglichen Aussaatmuster übereinstimmen.
Beispiele:
- Bezugspunkt 3
- Bezugspunkt 4
Wähle vor Beginn der Aussaat den Bezugspunkt aus, der die für deinen Feldaufbau am besten geeignete Fahrtrichtung ergibt.
|
Bezugspunkt „3“ |
Bezugspunkt „4“ |
 |
 |