Bevor du loslegst
Um einen reibungslosen Einrichtungsprozess zu gewährleisten, achte bitte darauf, dass:
- Der Droide ist an der Feldhalterung befestigt, damit er sich leicht über das Feld transportieren lässt.
- Der Roboter verfügt über ein FIXED-RTK-Signal, bevor du mit der Kartierung beginnst.
Schritt 1: „Feldkonfiguration“ öffnen
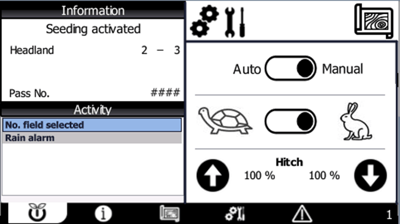
Wische auf dem HMI-Hauptbildschirm nach rechts, um zu Seite 3: Feldeinrichtung zu gelangen.
Schritt 2: Wähle einen Feldplatz aus
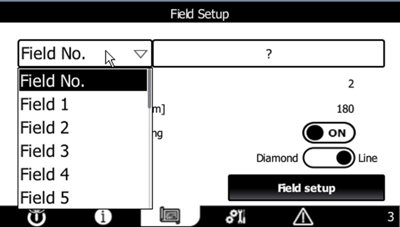
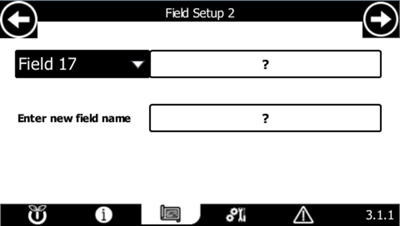
Öffne das Dropdown-Menü zur Feldauswahl und wähle einen leeren Feldplatz aus.
⚠️ Wichtig
Wenn du einen Platz auswählst, der bereits ein gespeichertes Feld enthält, werden das vorhandene Feld und alle damit verbundenen Einstellungen dauerhaft überschrieben.
Schritt 3: Ein neues Feld erstellen
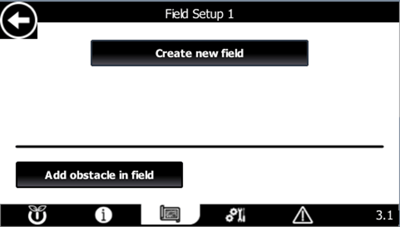
Tippe auf „Neues Feld erstellen“, um mit der Einrichtung zu beginnen.
Schritt 4: Benenne dein Feld
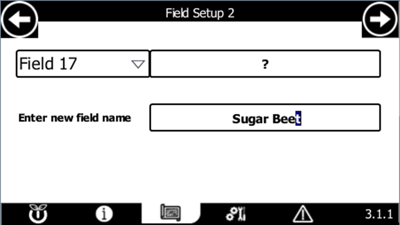
Tippe auf das ? -Symbol und gib einen Namen für dein neues Feld ein.
Wähle einen Namen, den du später leicht wiedererkennen kannst, vor allem, wenn du mehrere Felder verwaltest.
Schritt 5: Eckpunkt 1 speichern
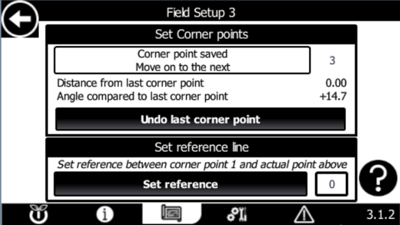
Fahre den Roboter zur ersten Ecke deines Feldes und speichere die Position.
💡 Tipp
Die gespeicherte Position entspricht dem Standort der vorderen GPS-Antenne.
✅ Empfohlene Vorgehensweise
Speichere Eckpunkt 1 an der Stelle, die deinem üblichen Zugangspunkt zum Feld am nächsten liegt, zum Beispiel an einem Tor oder an der Stelle, an der der Droide normalerweise abgeladen wird.
Eckpunkt 1 kann nicht mehr verschoben werden, sobald das Feld ausgefüllt und gespeichert wurde. Daher kann die Wahl des praktischsten Startpunkts spätere Arbeitsschritte erleichtern.
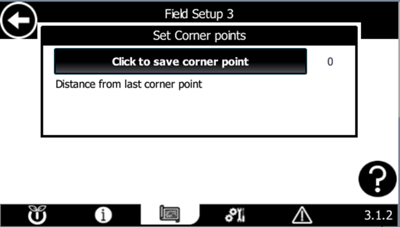
Schritt 6: Fahre mit der Kartierung der Feldgrenze fort
Nachdem du Corner Point 1 gespeichert hast, kannst du:
- Geh weiter zum nächsten Eckpunkt und zeichne den Feldrand weiter ein.
- Wähle gegebenenfalls „Letzten Eckpunkt rückgängig machen “ aus, um Eckpunkt 1 neu zu positionieren, und speichere ihn dann erneut.
📝 Hinweis
Die Option „Letzten Eckpunkt rückgängig machen “ ist jedes Mal verfügbar, wenn ein neuer Eckpunkt gespeichert wird.
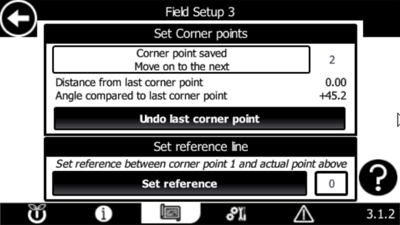
Schritt 7: Den Feldrand fertigstellen
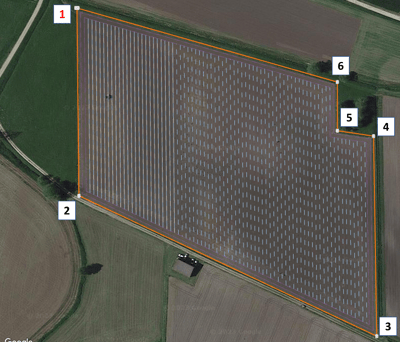
Fahre den Droiden weiter zu jeder Ecke des Feldes und sammle jeden Punkt ein, bis die gesamte Begrenzung umrissen ist.
Je genauer die Eckpunkte die Ränder deines Feldes darstellen, desto präziser bewegt sich der Roboter innerhalb des Bereichs.
Schritt 8: Die Referenzlinie (AB-Linie) festlegen
Sobald alle Eckpunkte gespeichert sind, definiere die Referenzlinie (AB-Linie). Diese Linie bestimmt die Richtung, in der der Roboter über das Feld arbeiten wird.
- Die Referenzlinie beginnt immer am Eckpunkt 1.
- Du entscheidest, auf welchen Eckpunkt die Linie zeigen soll.
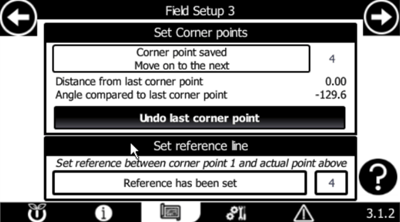
- Wähle das Feld „0“ aus und gib die Nummer des gewünschten Eckpunkts ein.
💡 Tipp
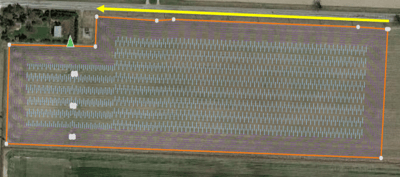
Wähle eine Referenzlinie, mit der der Roboter das Feld mit möglichst wenigen Kurven durchlaufen kann.
Wenn die Referenzlinie zum Beispiel zwischen Eckpunkt 1 und Eckpunkt 2 verläuft, werden alle Arbeitsreihen parallel zu dieser Linie erzeugt.
Die Wahl einer falschen Referenzlinie kann zu unnötigen Wendemanövern, geringerer Effizienz und längeren Betriebszeiten führen.
Schritt 9: Weiter zur Feldprüfung
Sobald die Referenzlinie festgelegt ist, tippe auf den Pfeil in der oberen rechten Ecke, um fortzufahren.
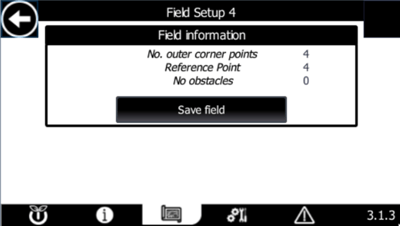
Schritt 10: Überprüfe und speichere dein Feld
Überprüfe, ob die Angaben im Feld korrekt sind:
- Anzahl der Eckpunkte, die die Feldgrenze definieren
- Ausgewählter Bezugspunkt für die AB-Linien
Wenn alles richtig aussieht, tippe auf „Speichern“.
Falls Änderungen nötig sind, klick auf den Zurück-Pfeil oben links, um zurückzugehen und die Einstellungen zu bearbeiten.
Schritt 11: Erfasse alle Hindernisse
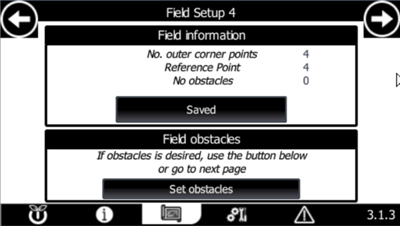
Falls dein Feld Hindernisse enthält, wie zum Beispiel:
- Strommasten
- Brunnen
- Wasserauslässe
- Andere dauerhafte Objekte
Wähle „Hindernisse festlegen “ aus, um sie zu kartieren.
📝 Hinweis
Jedes Hindernis muss mit mindestens drei Eckpunkten definiert werden.
Der Zuordnungsprozess verläuft genauso wie beim Anlegen eines Feldes:
- Fahre den Droiden zu jedem Hindernispunkt.
- Speichere jede Position.
- Vervollständige den Umriss des Hindernisses.
Nachdem du ein Hindernis eingezeichnet hast, kannst du entweder ein weiteres Hindernis hinzufügen oder mit der Feldeinrichtung fortfahren.
Schritt 12: Weiter zu den Feldeinstellungen
Die Kartierung deiner Feldgrenzen und Hindernisse ist nun abgeschlossen.
Konfiguriere als Nächstes, wie sich der Roboter in diesem Feld verhalten soll, indem du den Anweisungen unter „FELD ERSTELLEN (2/2): Feldeinstellungen“ folgst.
👉 Weiter zu: EIN FELD ERSTELLEN 2/3