Avant de commencer
Pour garantir le bon déroulement de la configuration, veillez à ce que :
- Le droïde est fixé sur le support de terrain afin de faciliter son déplacement sur le terrain.
- Le robot doit disposer d'un signal RTK FIXE avant de commencer la cartographie.
Étape 1 : Ouvrir la configuration du terrain
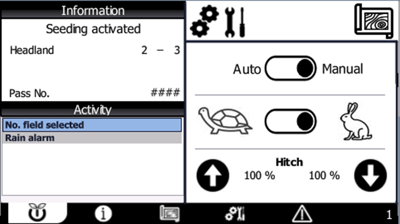
Depuis l'écran principal de l'IHM, balayez vers la droite pour accéder à la page 3 : Configuration du terrain.
Étape 2 : Sélectionner un emplacement de champ
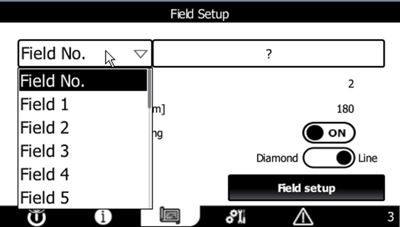
Ouvrez le menu déroulant de sélection des champs et choisissez un emplacement de champ vide.
⚠️ Important
Si vous sélectionnez un emplacement contenant déjà un champ enregistré, le champ existant et tous les paramètres associés seront définitivement écrasés.
Étape 3 : Créer un nouveau champ
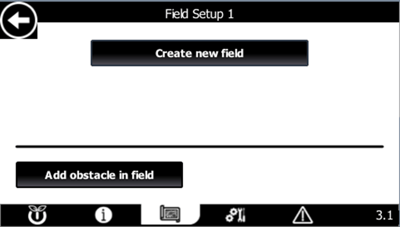
Appuyez sur « Créer un nouveau champ » pour lancer la procédure de configuration.
Étape 4 : Nommez votre champ
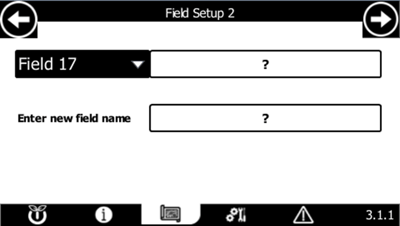
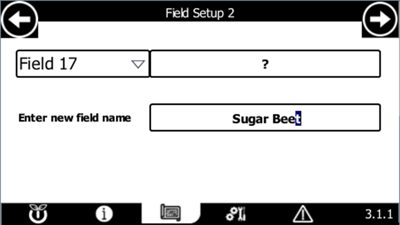
Appuyez sur l'icône « ? » et saisissez un nom pour votre nouveau champ.
Choisissez un nom qui vous permettra de l'identifier facilement par la suite, surtout si vous gérez plusieurs champs.
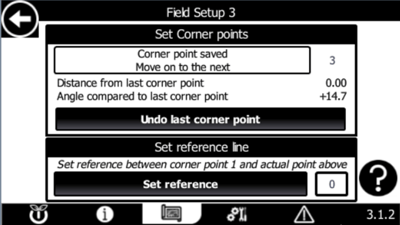
Étape 5 : Enregistrer le point d'angle 1
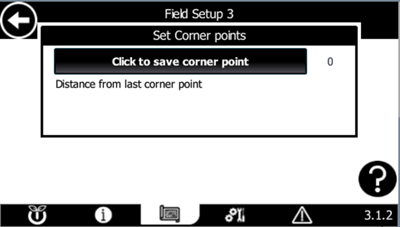
Conduisez le robot jusqu'au premier coin de votre champ et enregistrez sa position.
💡 Astuce
La position enregistrée correspond à l'emplacement de l'antenne GPS avant.
✅ Bonnes pratiques recommandées
Enregistrez le point d'angle n° 1 à l'endroit le plus proche de votre point d'accès habituel au champ, par exemple un portail ou l'endroit où le droïde est généralement déchargé.
Le point d'angle 1 ne peut plus être déplacé une fois que le champ a été renseigné et enregistré ; il est donc conseillé de choisir l'emplacement de départ le plus pratique afin de faciliter les opérations ultérieures.
Étape 6 : Poursuivre le tracé des limites du champ
Une fois le point d'angle 1 enregistré, vous pouvez :
- Passez au point d'angle suivant et continuez à tracer le périmètre du champ.
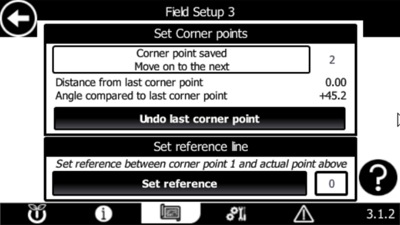
- Si nécessaire, sélectionnez « Annuler le dernier point d'angle » pour repositionner le point d'angle 1, puis enregistrez à nouveau.
📝 Remarque
L'option « Annuler le dernier point d'angle » est disponible à chaque fois qu'un nouveau point d'angle est enregistré.
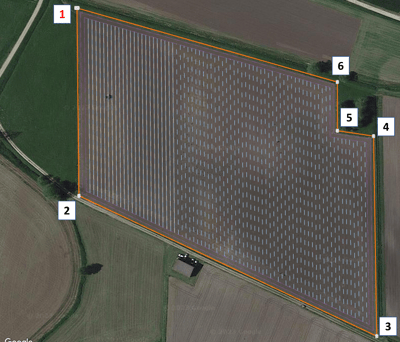
Étape 7 : Réaliser le périmètre du terrain
Continuez à diriger le droïde vers chaque coin du terrain et enregistrez chaque point jusqu’à ce que tout le périmètre ait été tracé.
Plus les points d'angle correspondent précisément aux bords de votre terrain, plus le robot se déplacera avec précision à l'intérieur de la zone.
Étape 8 : Définir la ligne de référence (ligne AB)
Une fois tous les points d'angle enregistrés, définissez la ligne de référence (ligne AB). Cette ligne détermine la direction dans laquelle le robot se déplacera sur le terrain.
- La ligne de référence part toujours du point d'angle 1.
- C'est à vous de décider vers quel sommet la ligne doit pointer.
- Sélectionnez le champ « 0 » et saisissez le numéro du point d'angle souhaité.
💡 Astuce
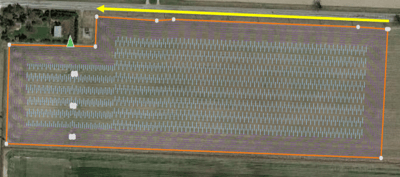
Choisissez une ligne de référence qui permette au robot de parcourir le terrain en effectuant le moins de virages possible.
Par exemple, si la ligne de référence relie le point d'angle 1 au point d'angle 2, toutes les lignes de travail seront générées parallèlement à cette ligne.
Le choix d'une ligne de référence inadaptée peut entraîner des virages inutiles, une perte d'efficacité et une augmentation des temps de fonctionnement.
Étape 9 : Passer à la vérification sur le terrain
Une fois la ligne de référence définie, appuyez sur la flèche située dans le coin supérieur droit pour continuer.
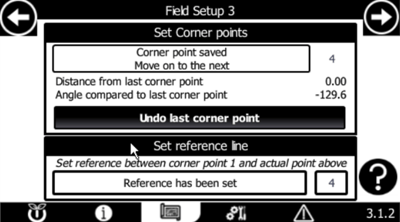
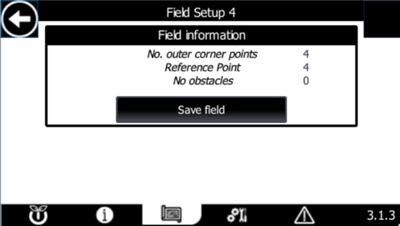
Étape 10 : Vérifiez et enregistrez votre champ
Vérifiez que les informations saisies sont correctes :
- Nombre de sommets définissant le périmètre du terrain
- Point de référence choisi pour les lignes AB
Si tout semble correct, appuyez sur « Enregistrer ».
Si des modifications sont nécessaires, utilisez la flèche de retour située dans le coin supérieur gauche pour revenir en arrière et modifier la configuration.
Étape 11 : Repérer les obstacles
Si votre terrain comporte des obstacles tels que :
- Poteaux électriques
- Puits
- Sorties d'eau
- Autres objets permanents
Sélectionnez « Définir les obstacles » pour les cartographier.
📝 Remarque
Chaque obstacle doit être défini à l'aide d'au moins trois points d'angle.
Le processus de mappage est identique à celui de la création d'un champ :
- Conduisez le droïde jusqu'à chaque obstacle.
- Enregistrez chaque position.
- Complétez le tracé de l'obstacle.
Une fois l'obstacle cartographié, vous pouvez soit ajouter un autre obstacle, soit poursuivre la configuration du terrain.
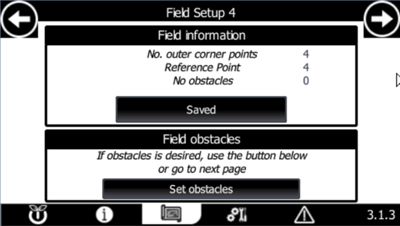
Étape 12 : Passer aux paramètres de champ
La cartographie des limites de votre champ et des obstacles est désormais terminée.
Ensuite, configurez le fonctionnement du robot au sein de ce champ en suivant les instructions de la section « CRÉER UN CHAMP (2/2) : Paramètres du champ ».
👉 Continuer vers : CRÉER UN CHAMP 2/3