Met deze instellingen kunt u het rij- en zaaigedrag van de robot nauwkeurig afstemmen. Als u begrijpt wat elke optie regelt, kunt u de instelling kiezen die het beste past bij de indeling van uw akker, de eisen van het gewas en uw werkvoorkeuren.
Kies de richting van de eerste doorgang
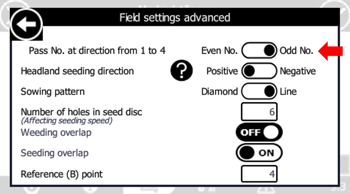
Doorgangsnummer in de richting van 1 naar (referentiehoekpunt)
Deze instelling bepaalt de richting van de eerste werkgang van de robot ten opzichte van hoekpunt 1.
ODD (standaard)
De robot begint zijn eerste ronde op enige afstand van bochtpunt 1.
EVEN
De robot begint aan zijn eerste rit richting hoekpunt 1.
Voorbeeld
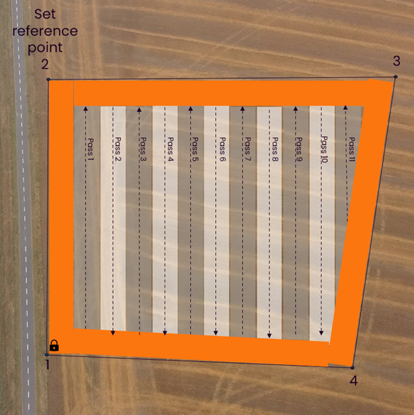
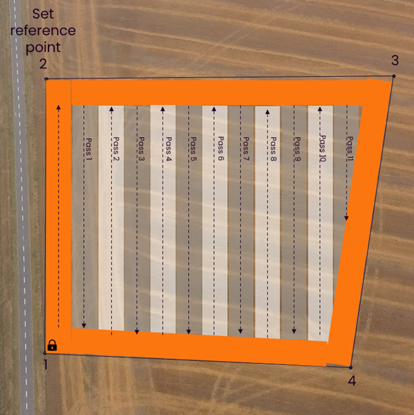
In een vakgebied waarin:
- Er worden vier hoekpunten gedefinieerd.
- De referentielijn loopt van CP1 naar CP2.
- De robot begint bij CP1.
ODD
- De eerste doorgang leidt weg van CP1.
EVEN
- De robot rijdt eerst langs de landtong naar CP2.
- Vervolgens keert het om en begint aan de eerste terugvlucht naar CP1.
|
ODD |
EVEN |
 |
 |
De zaairichting op de kopakker instellen
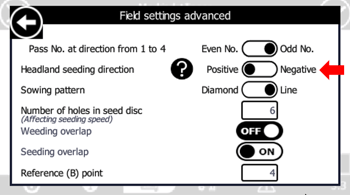
Zaairichting op de kop
Kies hoe de robot zich tussen de hoekpunten verplaatst tijdens het werken in het kopakkergebied.
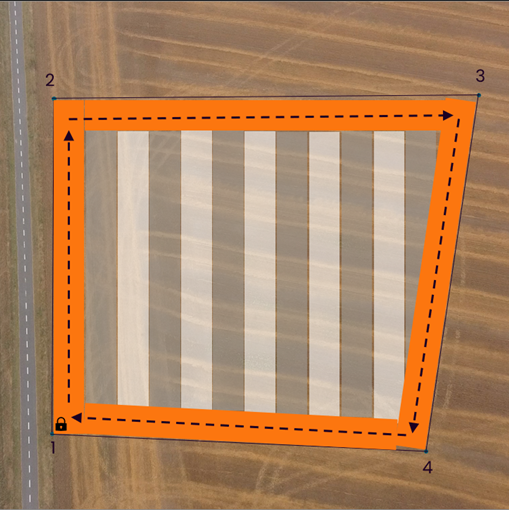
Positief
De robot beweegt zich in oplopende volgorde naar het volgende hoekpunt.
Voorbeeld:
- CP1 → CP2 → CP3 → CP4
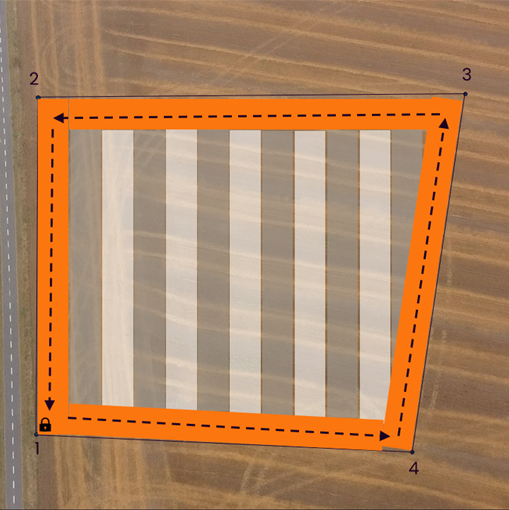
Negatief
De robot beweegt zich in aflopende volgorde naar het volgende hoekpunt.
Voorbeeld:
- CP4 → CP3 → CP2 → CP1
|
POSITIEF |
NEGATIEF |
 |
 |
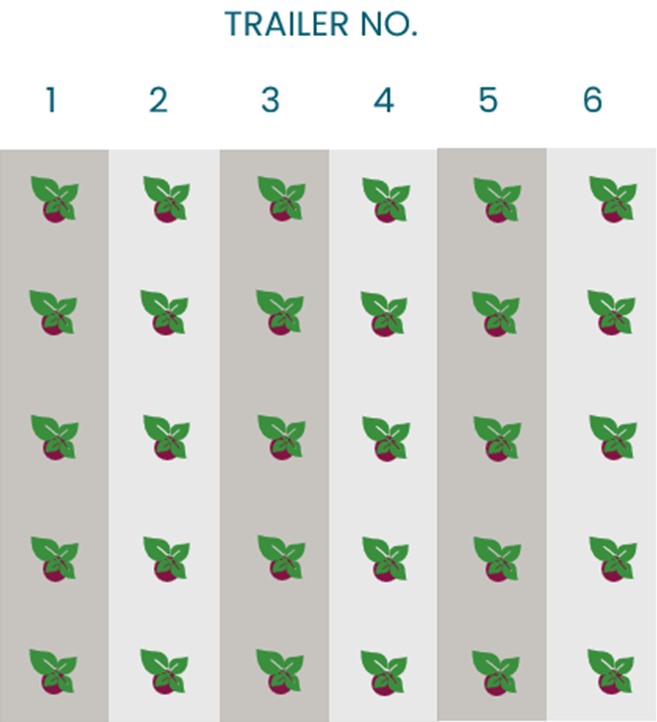
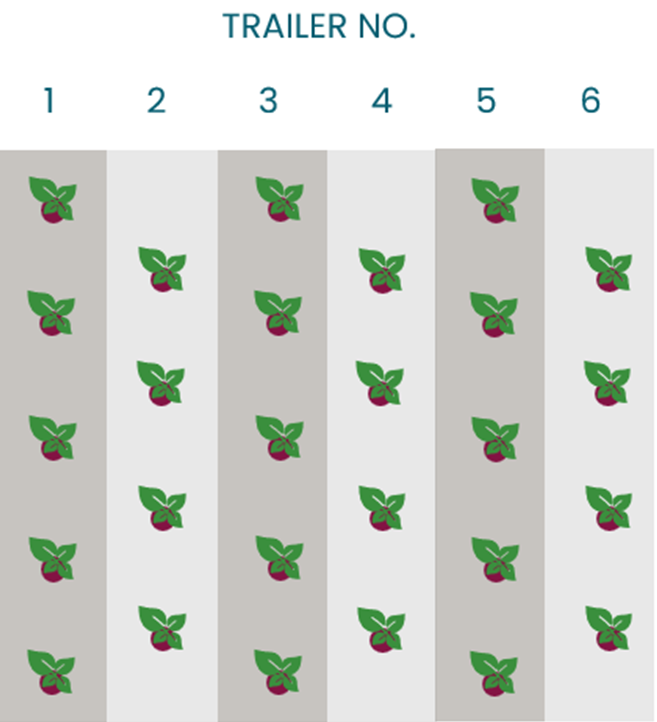
Zaai-patroon
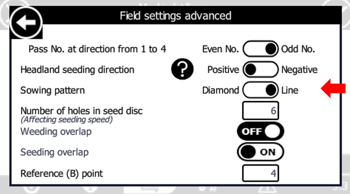
Kies het zaaipatroon dat het beste aansluit bij de behoeften van uw gewas.
Beschikbare opties:
- Ruitpatroon
- Lijnpatroon
Verschillende gewassen kunnen baat hebben bij verschillende aanplantpatronen, afhankelijk van de vereiste tussenafstanden en de groeiomstandigheden.
|
LINE |
DIAMANT |
 |
 |
Aantal gaten in de schijf
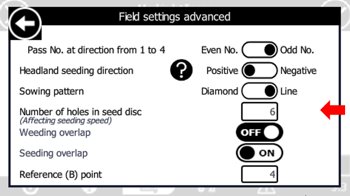
Voer het exacte aantal gaten in van de zaaischijf die momenteel op de robot is gemonteerd.
Deze instelling is belangrijk omdat deze rechtstreeks van invloed is op de afstand tussen de zaadjes en de nauwkeurigheid waarmee ze worden geplaatst.
Tip: Controleer altijd of het ingevoerde nummer overeenkomt met de geïnstalleerde zaadschijf voordat u begint met zaaien.
Zie voor meer informatie Identificatie van zaadschijven en afstandsringen
Zaaien en wieden overlappen
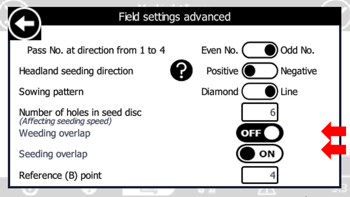
De instelling voor overlapping bepaalt hoe de robot de dekking tussen de verschillende passages regelt tijdens het zaaien en onkruid wieden.
De juiste overlapinstellingen helpen:
- Minder gemiste plekken
- Dubbele dekking tot een minimum beperken
- De algehele consistentie in het veld verbeteren
Zie voor een uitgebreide uitleg Overlap tussen zaaien en onkruid wieden
Kies het referentiepunt (lijn AB)
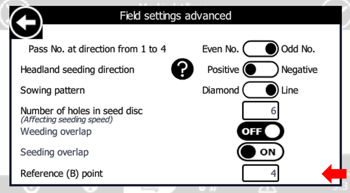
Bij het aanmaken van een veld met de FD20 genereert de robot parallelle banen op basis van een AB-lijn.
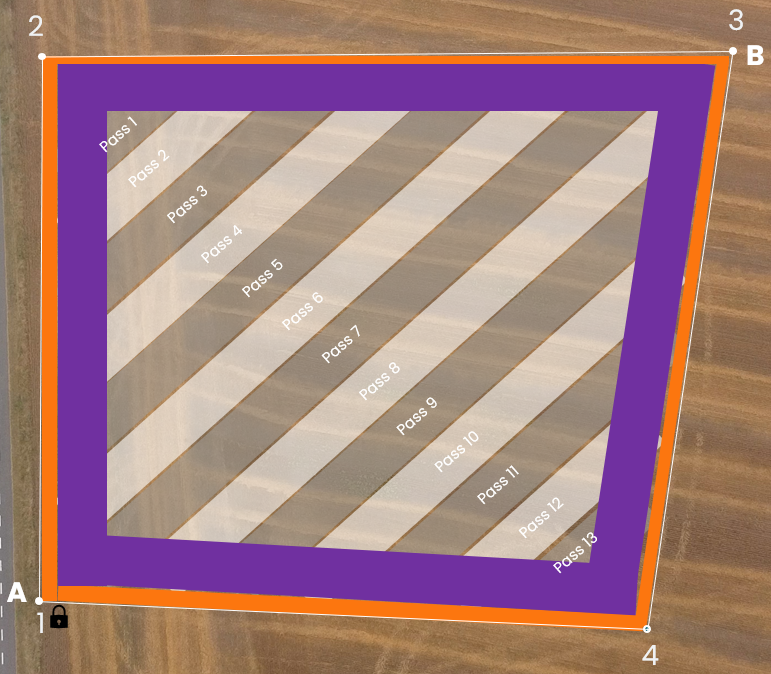
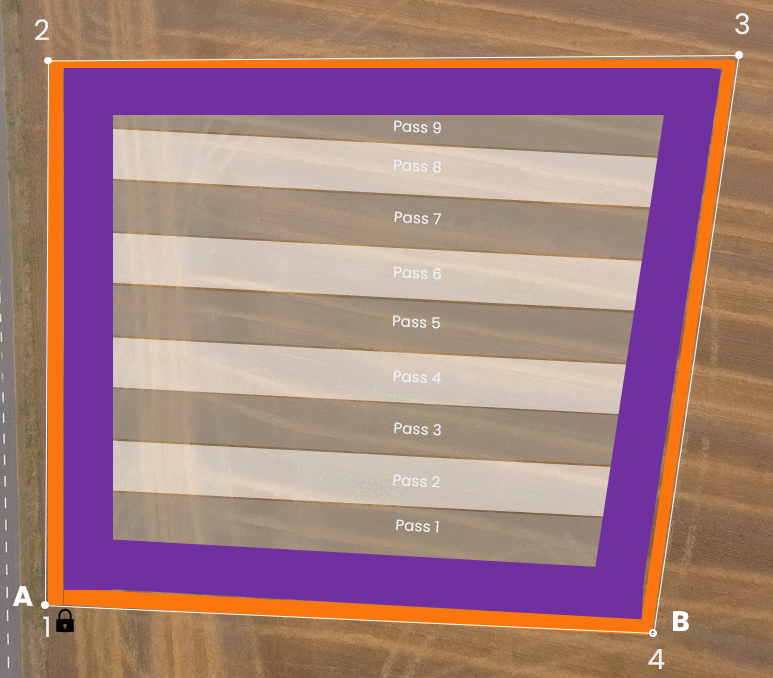
- Punt A is altijd hoekpunt 1 (CP1).
- Punt B kan elk van de andere in het landmeetkundig onderzoek vastgelegde hoekpunten zijn.
Het geselecteerde referentiepunt bepaalt de richting van alle bewerkingsgangen binnen het veld.
Wanneer moet je het referentiepunt wijzigen?
Het referentiepunt moet bij het aanmaken van het veld zo worden gekozen dat het overeenkomt met de gewenste zaairichting.
Belangrijk: zodra een veld is ingezaaid, mag de AB-lijn niet meer worden gewijzigd. Als het referentiepunt achteraf wordt aangepast, kan dit ertoe leiden dat toekomstige bewerkingen niet meer aansluiten bij het oorspronkelijke zaaipatroon.
Voorbeelden:
- Referentiepunt 3
- Referentiepunt 4
Kies, voordat u met het zaaien begint, het referentiepunt dat de meest geschikte zaairichting voor de indeling van uw veld oplevert.
|
Referentiepunt "3" |
Referentiepunt "4" |
 |
 |