Voordat u begint
Om ervoor te zorgen dat het installatieproces soepel verloopt, moet u het volgende controleren:
- De droid is op de veldbeugel bevestigd, zodat hij gemakkelijk over het veld kan worden vervoerd.
- De robot beschikt over een VAST RTK-signaal voordat je begint met het in kaart brengen.
Stap 1: Open ‘Veldinstellingen’
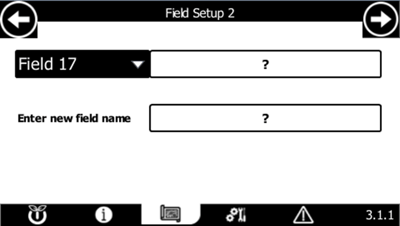
Veeg vanuit het hoofdscherm van de HMI naar rechts naar pagina 3: Veldinstellingen.
Stap 2: Selecteer een veldvak
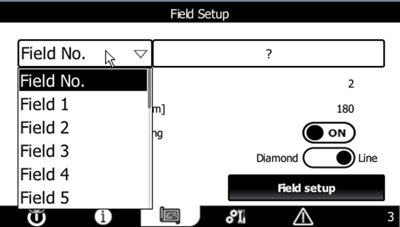
Open het vervolgkeuzemenu voor veldselectie en kies een leeg veldvak.
⚠️ Belangrijk
Als u een slot selecteert dat al een opgeslagen veld bevat, worden het bestaande veld en alle bijbehorende instellingen definitief overschreven.
Stap 3: Een nieuw veld aanmaken
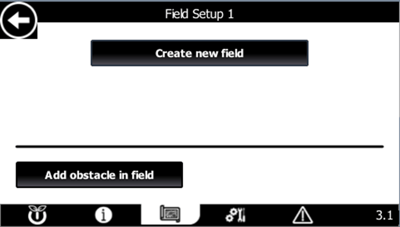
Tik op 'Nieuw veld aanmaken' om het configuratieproces te starten.
Stap 4: Geef je veld een naam
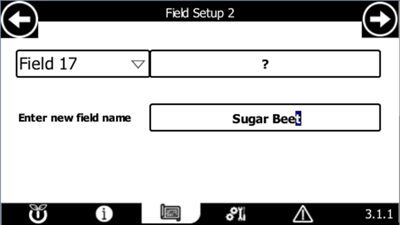
Tik op het ? -pictogram en voer een naam in voor je nieuwe veld.
Kies een naam die je later gemakkelijk kunt herkennen, vooral als je meerdere velden beheert.
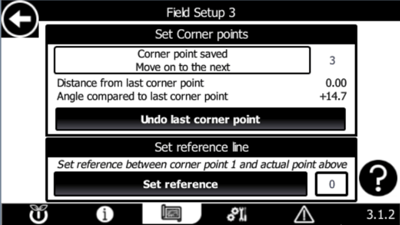
Stap 5: Hoekpunt 1 opslaan
Rijd de robot naar de eerste hoek van je veld en sla de positie op.
💡 Tip
De opgeslagen positie komt overeen met de locatie van de voorste GPS-antenne.
✅ Aanbevolen beste werkwijze
Sla hoekpunt 1 op op de plek die het dichtst bij je gebruikelijke toegangspunt tot het veld ligt, zoals een hek of de plek waar de droid doorgaans wordt uitgeladen.
Hoekpunt 1 kan niet meer worden verplaatst zodra het veld is ingevuld en opgeslagen, dus het kiezen van de meest praktische startlocatie kan toekomstige bewerkingen vergemakkelijken.
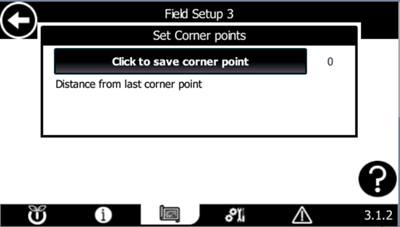
Stap 6: Ga verder met het in kaart brengen van de veldgrens
Nadat je Corner Point 1 hebt opgeslagen, kun je:
- Ga verder naar het volgende hoekpunt en blijf de omtrek van het veld in kaart brengen.
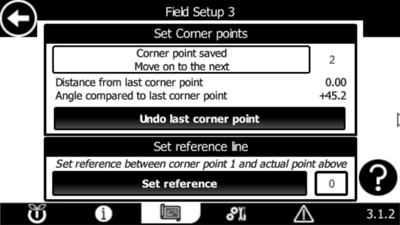
- Selecteer indien nodig ‘Laatste hoekpunt ongedaan maken ’ om hoekpunt 1 opnieuw te plaatsen en sla het vervolgens opnieuw op.
📝 Opmerking
De optie ‘Laatste hoekpunt ongedaan maken ’ is beschikbaar telkens wanneer een nieuw hoekpunt wordt opgeslagen.
Stap 7: De omtrek van het veld afwerken
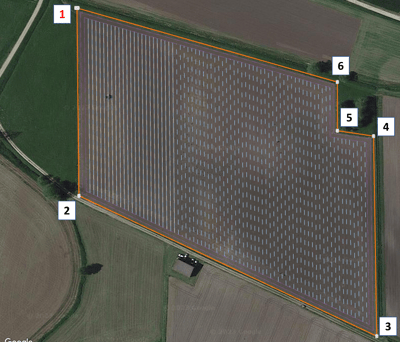
Blijf de droid naar elke hoek van het veld besturen en verzamel elk punt totdat de hele omtrek is afgebakend.
Hoe nauwkeuriger de hoekpunten de randen van uw veld weergeven, hoe nauwkeuriger de robot binnen het gebied zal werken.
Stap 8: Bepaal de referentielijn (lijn AB)
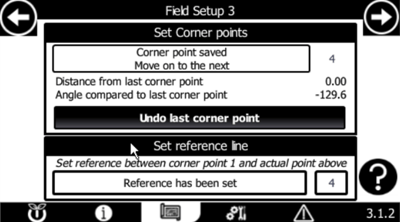
Zodra alle hoekpunten zijn opgeslagen, definieert u de referentielijn (AB-lijn). Deze lijn bepaalt de richting waarin de robot over het veld zal werken.
- De referentielijn begint altijd bij hoekpunt 1.
- Jij bepaalt naar welk hoekpunt de lijn moet wijzen.
- Selecteer het veld 0 en voer het nummer van het gewenste hoekpunt in.
💡 Tip
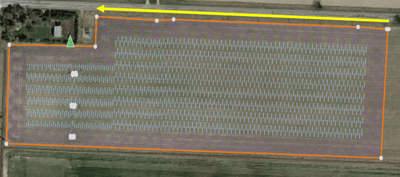
Kies een referentielijn waarmee de robot het veld met zo min mogelijk bochten kan afleggen.
Als de referentielijn bijvoorbeeld tussen hoekpunt 1 en hoekpunt 2 loopt, worden alle werkrijen parallel aan die lijn gegenereerd.
Het kiezen van de verkeerde referentielijn kan leiden tot onnodige bochten, een lagere efficiëntie en langere bedrijfstijden.
Stap 9: Ga verder naar de veldcontrole
Zodra de referentielijn is ingesteld, tik je op de pijl in de rechterbovenhoek om verder te gaan.
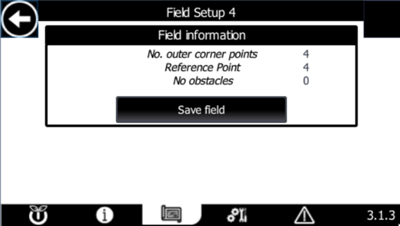
Stap 10: Controleer en sla je veld op
Controleer of de gegevens in het veld correct zijn:
- Aantal hoekpunten die de grens van het veld bepalen
- Gekozen referentiepunt voor de AB-lijnen
Als alles er goed uitziet, tik je op ‘Opslaan’.
Als er wijzigingen nodig zijn, gebruik dan de pijl naar links in de linkerbovenhoek om terug te gaan en de instellingen aan te passen.
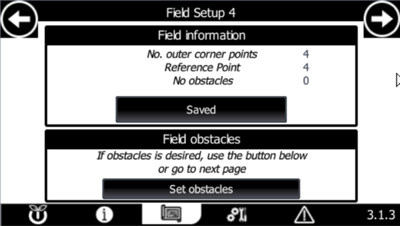
Stap 11: Breng eventuele obstakels in kaart
Als er in uw werkgebied obstakels aanwezig zijn, zoals:
- Elektriciteitspalen
- Putten
- Waterafvoeren
- Andere vaste objecten
Selecteer ‘Obstakels instellen’ om ze in kaart te brengen.
📝 Opmerking
Elke hindernis moet worden gedefinieerd aan de hand van ten minste drie hoekpunten.
Het toewijzingsproces verloopt op dezelfde manier als het aanmaken van velden:
- Rijd met de droid naar elk obstakelpunt.
- Sla elke positie op.
- Maak de omtrek van het hindernisparcours af.
Nadat je een obstakel in kaart hebt gebracht, kun je ofwel nog een obstakel toevoegen, ofwel doorgaan met het instellen van het veld.
Stap 12: Ga verder naar ‘Veldinstellingen’
Het in kaart brengen van je veldgrenzen en obstakels is nu voltooid.
Stel vervolgens in hoe de robot binnen dit veld zal werken door de instructies in „EEN VELD AANMAKEN (2/2): Veldinstellingen“ te volgen.
👉 Ga verder naar: EEN VELD AANMAKEN 2/3